スウェーデン海軍が、少し変わった無人船を海上監視に使い始め、SNS界隈でちょっとした話題になっているようです。
近年、船舶の自動化技術が進み、海軍でも乗組員数を少なくできる船を検討したり、無人の船を活用する動きが広がっています。日本の海上自衛隊でも、自動化によって従来より大幅に少ない乗組員で運用できる護衛艦が導入され、さらにその技術を生かした新型護衛艦をオーストラリア向けに建造・輸出する計画も進んでいます。艦艇の省人化や無人化は、世界的な流れになっているようです。
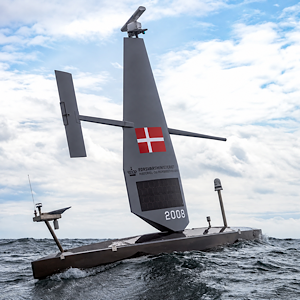
さて、今回スウェーデン海軍が採用したのは、細長い船体に飛行機の翼のような大きなセイルを備えた、小型のセーリングヨットほどの大きさの無人艇です。造ったのは米国のSaildroneという会社の「Saildrone Voyager」というドローン船です。
無人航行する船そのものは、大型船でも実証試験が行われるなど、今では珍しい存在ではなくなりつつありますが、この船には風を利用して航行するという、ヨット乗りなら思わず気になってしまう特徴があります。船を操船する人が乗っていなくても、風を受けて海を渡り、監視活動する。そんな無人航海が実際にどのような仕組みで行われているのか、船はどのような構造になっているのか、ヨット乗りとしてはとても気になるところです。
そこで今回は、この Saildrone Voyager について、ヨット乗りの視点から書いてみたいと思います。
Saildrone Voyagerはどんな船
Saildrone Voyagerを開発したのは、米国カリフォルニア州に本拠を置くSaildrone社です。同社は、海洋観測や海上監視、海底地形の測量などに使用する無人水上艇(USV:Uncrewed Surface Vehicle)を開発・運用しています。Voyagerは、同社が開発した全長10mの無人艇で、沿岸海域での長期間の監視や海底測量を目的に設計されています。
船体は細長く、中央には高さ6mのウイングセイルが立っています。水面下にはキールが伸び、喫水は2m。全長だけを見れば、一般的な30フィート級のクルージングヨットに近い大きさですが、乗組員が生活するためのキャビンやコックピットはありません。
メーカーが公表している主な諸元は以下のとおりです。
| 項目 | 仕様 |
| 全長 | 10m(約33フィート) |
| ウイングセイルの高さ | 6m |
| 喫水 | 2m |
| 推進方式 | 電動モーター+ウイングセイル |
| 測量時の航行速度 | 5ノット |
| 整備停止までの運用期間 | 最大100日 |
| 搭載機器用電力 | 最大3.5kW(ピーク値) |
この船には、レーダー、AIS、カメラ、衛星通信装置などが搭載され、周囲の船舶や海域の状況を監視できます。また、用途に応じて海底地形を調べる測量機器や、水温、塩分、溶存酸素などを測定する観測機器も搭載できます。
2025年6月には、デンマーク国防当局が4隻のVoyagerを使い、北ヨーロッパのバルト海で海上監視の試験運用を開始しました。バルト海には海底通信ケーブルやパイプラインなどの重要なインフラがあり、こうした海域の状況を継続して把握することが任務の一つになっています。
Voyagerは、従来の有人巡視船のように乗組員を交代させながら運用する必要がなく、メーカーによれば整備のために寄港するまで最大100日間の運用が可能です。ただし、これは100日間ずっと帆走し続けるという意味ではありません。また、現在のメーカー仕様では電動モーターが主推進、ウイングセイルが補助推進とされています。2025年のバルト海での運用説明では風力を主な推進力としており、航行条件や運用形態によって両者をどのように使い分けているのかも気になるところです。
ウイングセイルの仕組み
Saildrone Voyagerの外観で最も目を引くのが、船体中央に立つ大きなウイングセイルです。
一般的なヨットのセイルは、風を受けることで形が変化する柔軟な布でできていますが、Voyagerのウイングセイルは、飛行機の翼のような断面形状を持つリジッドセイル(硬い構造物のセイル)です。翼型を維持できるため、風圧によってセイルの形が崩れにくく、空力的に効率のよい状態を保ちやすいという特徴があります。
しかし、Voyagerのウイングセイルで注目したいのは、翼そのものよりも、そのトリムの仕組みです。
通常のヨットでは、メインシートを引いたり緩めたりしてセイルの角度を調整しますが、Voyagerには、その役割を果たすシートがありません。代わりに使われているのが、ウイングの後方に伸びた尾翼のような装置です。この仕組みを開発したのは、Saildrone社の創業者であるリチャード・ジェンキンス(Richard Jenkins)です。彼はもともとは風の力で陸上を走るランドセーリングの速度記録に挑戦していた技術者で、2009年には自ら開発した「Greenbird」で、時速126.1マイル(約203km)という当時の世界記録を樹立しています。そのGreenbirdにも硬いウイングと尾翼が備えられており、この技術が後にSaildroneへと発展しました。
ウイングセイルは、船体に対して垂直の軸を中心に直立したウイングセイルが回転する構造になっています。後方に伸びたバーの先についている尾翼の角度を変えることで、そこに働く風の力を利用してウイング全体を回転させ、風の迎角を調整します。
飛行機の尾翼が機体の姿勢を制御するのと似たような考え方ですが、Saildroneでは尾翼の力で主翼そのものの迎角を調整します。
つまり、大きなウイングをモーターの力で回すのではなく、風の力を利用してウイングセイルの角度を変えてトリムしているわけです。操作するのは尾翼の小さな可動部分だけなので、大きなウイングを直接動かすのに比べて、必要な電力を大幅に抑えることができます。Saildrone社によれば、このウイング制御に必要な電力は、わずか数ワット程度とのことです。
ただし、ウイングセイルには通常の布製セイルとは異なる課題もあります。
例えば、一般的なヨットなら強風時にリーフしてセイル面積を減らせますが、硬いウイングでは面積を減らせません。迎角を調整して推進力を抑えることはできますが、ウイングそのものが受ける風圧まで完全になくなるわけではありません。また、セイルを降ろせない構造では、停泊中も風の影響を受けるため、強風時の荷重や船体の安定性も考慮する必要があります。
Saildrone Voyagerの水面下構造
Saildrone Voyagerの水面下は、一般的なセーリングヨットとよく似た構造をしています。
メーカーが公開している図を見ると、船体中央付近からキールが伸び、船尾側にはラダーが配置されています。全長10mの船体に対して喫水は約2m。キールは船底から斜め後方へ伸び、その先端付近には細長いバルブ状の膨らみが見られます。
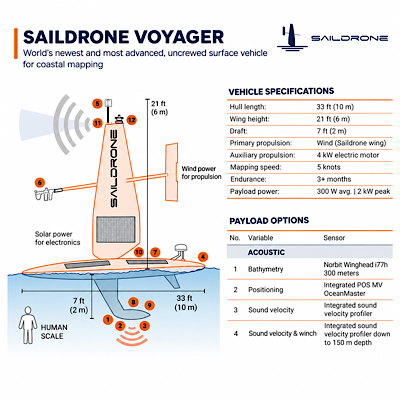
通常のヨットと大きく異なるのが、海底測量のための観測装置です。図のキール付近には、水中へ向けて音波を発射する様子が描かれています。これは海底の地形を測定するためのマルチビームソナーを示したものです。
Voyagerは、海底に向けて多数の音響ビームを発射し、その反射を利用して水深や海底地形を測量することができます。資料に掲載されているNorbit Winghead i77hは、水深300mまでの測量に対応する装置として紹介されています。
さらに、音速プロファイラーも搭載できます。海水中の音速は、水温や塩分、圧力によって変化します。マルチビームソナーで正確な海底地形を測定するには、この音速の変化を把握して測定結果を補正する必要があります。
Voyagerには、水深150mまで音速プロファイラーを降ろして測定するためのウインチも、搭載機器の選択肢として用意されています。
このように、水面下には帆走に必要なキールやラダーだけでなく、海底測量のための装置も組み込まれています。
外観は小型のセーリングヨットに似ていますが、水面下まで見ると、Voyagerが海洋観測を目的として設計された無人艇であることがよくわかります。
電気はどのように確保しているか
Saildrone Voyagerは、数か月にわたって無人で航行できるように設計されています。
ウイングセイルで風を利用して進むことはできますが、船内のコンピューターや航海計器、通信装置、観測機器などを動かすには、常に電力が必要です。
Voyagerでは、この電力を確保するために太陽光発電とディーゼル発電機を組み合わせています。
メーカーの説明を見ると、ウイングセイルの表面と船体上部にソーラーパネルが取り付けられています。航行中も太陽光を受けて発電し、船内の電子機器へ電力を供給する仕組みです。また、Voyagerにはディーゼル発電機も搭載されています。曇天や夜間など、太陽光発電だけでは必要な電力を確保できない場合には、発電機を利用できます。発電した電力は船内のバッテリーに蓄えられ、航海計器や通信装置、センサー類などに供給されます。
ここで大きな電力を必要とするのが、電動モーターによる推進です。ウイングセイルは風の力を直接推進力に変えますが、電動モーターを使う場合には、船内で発電・蓄電した電力を消費します。メーカーが以前公開したVoyagerの仕様では、4kWの電動モーターが補助推進装置として記載されていました。現在の仕様では、電動モーターが主推進、ウイングセイルが補助推進という位置付けになっています。電動推進をどの程度使用するかによって、船全体のエネルギー消費は大きく変わります。
一方、ウイングセイルの角度調整は、尾翼に働く風の力を利用する方式です。大きなウイングをモーターで直接動かす必要がなく、Saildrone社によれば、制御に必要な電力はわずか数ワット程度です。長期間の無人航行では、発電量を増やすだけでなく、電力を消費する機器をできるだけ効率よく動かすことも重要になります。
風力による推進、太陽光発電、ディーゼル発電機、バッテリー、電動モーター。Voyagerは、これらを組み合わせることで、長期間にわたる無人航行を実現しています。Voyagerは整備のための寄港まで最大100日間の運用を想定しており、長期間の無人航行を可能にしています。
他の船をどのように回避するか
Saildrone Voyagerには乗組員がいません。では、航行中にほかの船と接近した場合、どのように衝突を避けるのでしょうか。
通常のヨットでは、乗組員が周囲を見張り、AISやレーダーの情報を確認しながら、必要に応じて針路や速力を変更します。Voyagerでは、この見張りに相当する役割を複数の電子機器が担っています。先ずはAISです。VoyagerにはAISの送受信機が搭載されており、周囲の船が発信する位置、針路、速力などの情報を受信するとともに、自船の情報も発信します。しかし、AISだけでは十分ではありません。小型漁船やプレジャーボートなど、AISを搭載していない船も航行しているからです。
そこでVoyagerは、レーダーとカメラも使用します。レーダーはAISを発信していない船を捉えることができ、カメラは周囲の状況を映像として確認するために使われます。Saildrone社は、これらの情報を組み合わせ、AIによって船舶を検出・識別する技術を採用しています。
では、接近する船を発見した後はどうするのか。Saildrone社は、2025年にバルト海で運用を開始したVoyagerについて、衝突の危険がある針路で他の船が接近した場合、自動衝突回避システムがVoyagerを十分な距離を保って停止させ、相手船が通過するまで待機すると説明しています。つまり、必ずしも通常のヨットのように大きく針路を変えて避けるのではなく、いったん停止して相手船を先に通すという方法を採用しているわけです。
また、Saildrone社は米国カリフォルニア州に無人艇の運航管制拠点「ミッションコントロール」を設けています。ここでは担当者が24時間体制で各艇の航行状況を監視し、必要に応じて航路や任務を変更しています。Voyagerは自律航行する船ですが、陸上から人間が運航を管理する仕組みになっています。Voyagerは自律的に航行しますが、完全に人間の管理から離れているわけではなく、陸上のオペレーターが運航状況を把握し、必要に応じて航路や任務を変更できる仕組みになっています。
ここで気になるのが、国際海上衝突予防規則(COLREGs)との関係です。海上では、船舶同士の見合い関係によって、どちらが避航するか、どのような動作を取るかが定められています。Voyagerのような無人艇でも、周囲の船との衝突を防ぐために、適切な見張りと避航動作が必要です。Saildrone社は自律航行システムによる衝突回避を説明していますが、実際の運航では電子機器による監視と陸上からの運航管理を組み合わせてた回避行動をとっているというのが現実のようです。
最後に…
ドローン船が最大100日間の無寄港で無人で航行できるというのは、やはり風の力と太陽光による発電、そしてディーゼルエンジンによるハイブリッドが成せる技だったわけです。
しかし、この技術を一般のセーリングクルーザーに転用するのは、ちょっと難しいように感じました。
おそらく、制御機器などのスペース以外の残り半分くらいはディーゼル燃料タンク、そして残りの半分はバッテリーがびっしり入っていて、できるだけ低重心になるように設定されているのでしょう。そして、翼のような長いウイングセイルの影響で風がそこそこ吹けば大きくヒールしたとしても、さほど問題はありません。
また、風見のようにウイングセイルは基本的に動き、風が吹いても基本は風が抜ける。そして、少しだけ推進力が生まれる角度にウイングセイルを少しだけ調節するわけです。
風があっても、かっ飛んでゆくようなセーリングは、そもそもこのドローンでは想定していないように思います。そうやって、ゆっくり走ることで、監視や測量を安定的に行うことが主目的だからこそ、この形になっているように思います。
しかし、人が乗らず、風を補助的に使って走ることで、長期間海上で活動できるというのは、セーリングできるからこそ成せる技ですね。
ヨットに似たドローン、兵器ではなく平和的な活動に是非使ってもらいたいですね。


コメント